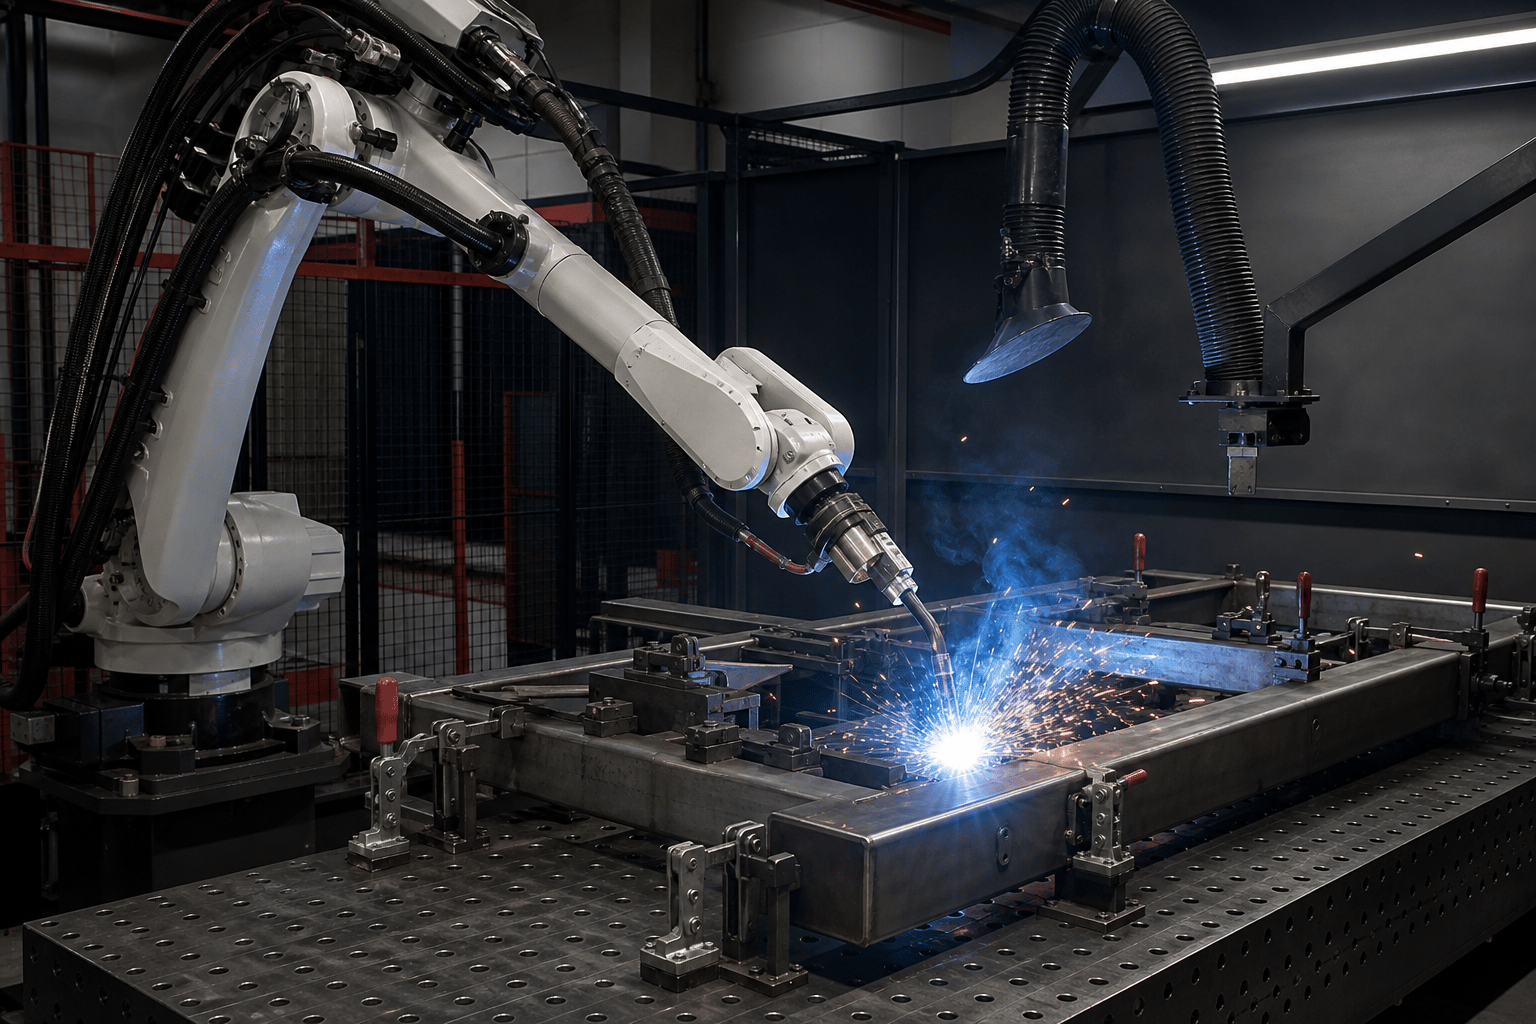
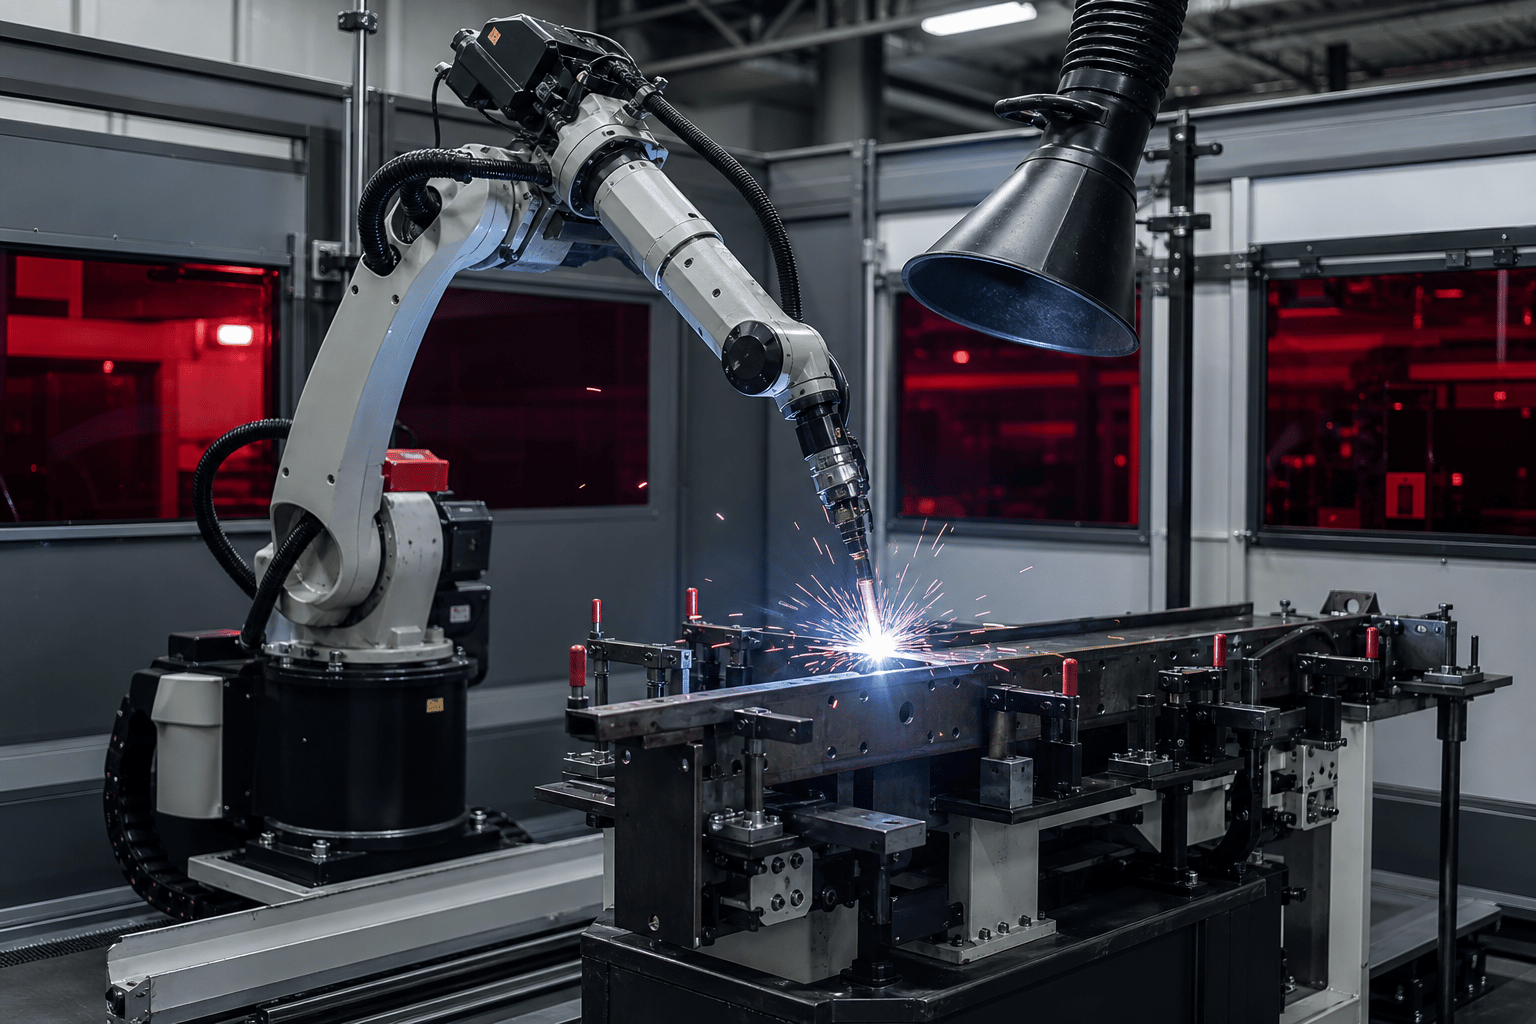
용접 자동화
용접 자세와 모재, 조인트 형상에 맞춰 로봇 경로, 용접 조건, 포지셔너와 안전 설비를 통합합니다.
- 용접 경로·조건 최적화
- 포지셔너·집진 설비 연계
SOLUTION / 02
용접, 절단, 베벨, 연마와 같은 제조 공정을 로봇 기반 시스템으로 구성합니다.
APPLICATION SOLUTIONS
용접 자세와 모재, 조인트 형상에 맞춰 로봇 경로, 용접 조건, 포지셔너와 안전 설비를 통합합니다.
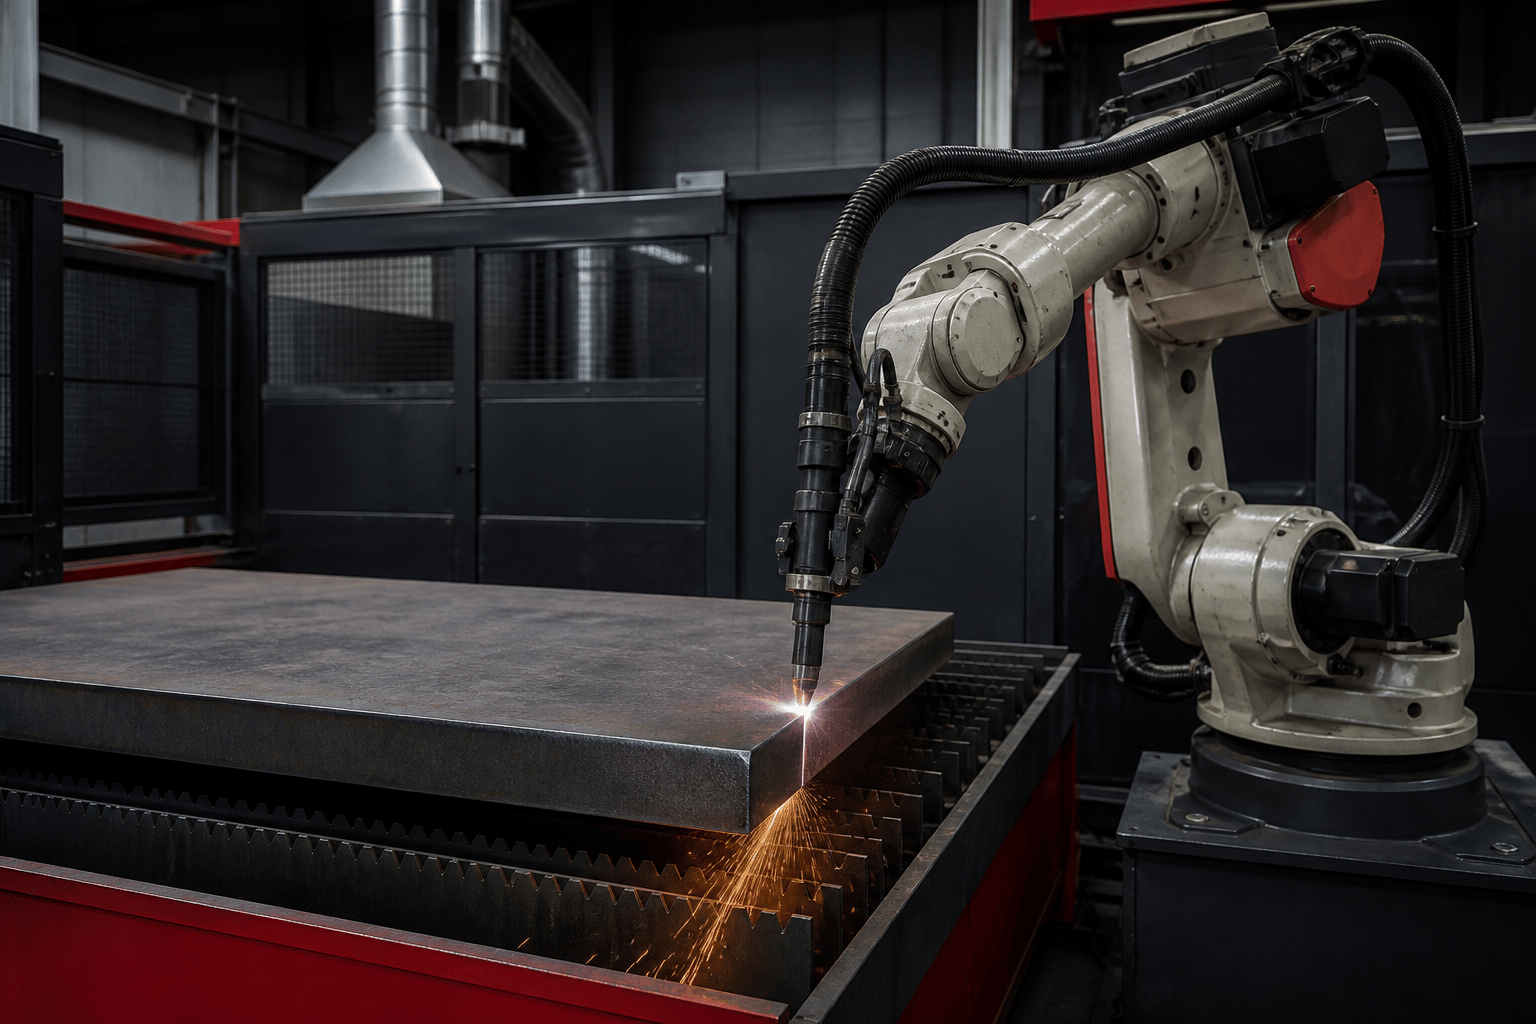
소재 형상과 두께, 후속 공정을 기준으로 절단 궤적과 베벨 각도, 토치 높이와 집진 구성을 설계합니다.
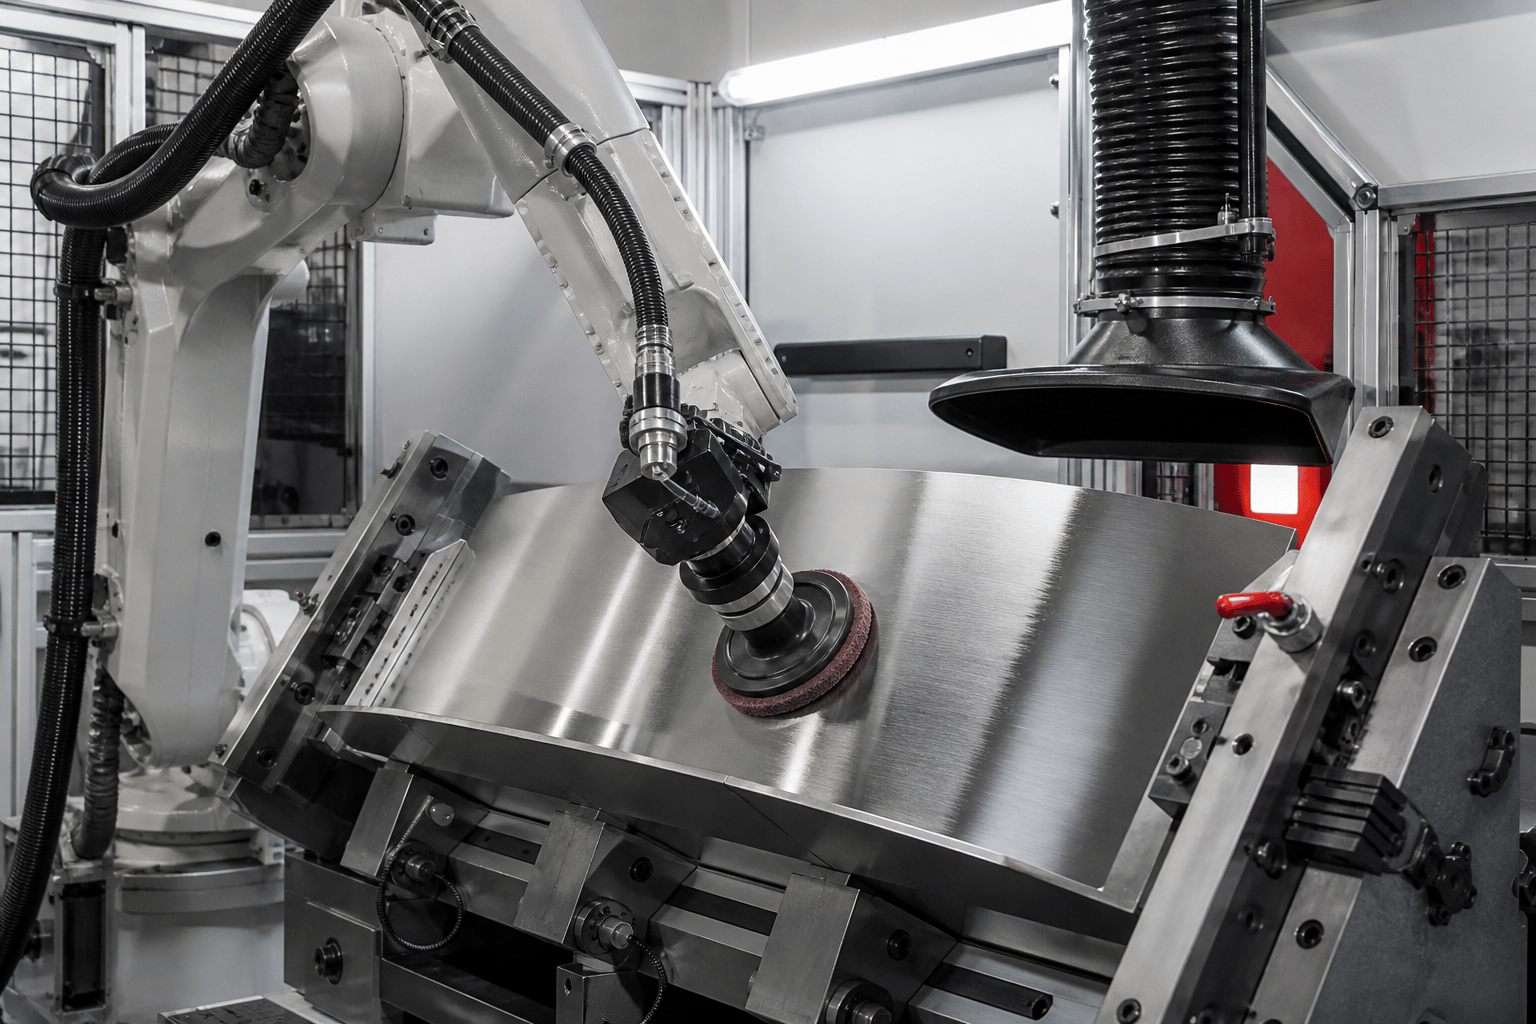
소재와 목표 표면 품질에 맞춰 공구, 접촉력, 로봇 자세와 분진 회수 설비를 함께 구성합니다.
작업자마다 결과가 달라지거나 복잡한 형상의 용접선, 절단면, 연마면을 일정하게 재현해야 하는 공정에 적용합니다.
소재와 형상에 맞춰 용접기·절단기·연마 공구를 검토하고, 로봇 경로와 부품 고정 지그를 설계합니다. 공구 접근 방향과 공정 조건은 대표 샘플로 확인합니다.
확보하신 자료부터 알려주세요. 초기 상담에서 자동화 가능성과 검토 범위를 정하는 데 도움이 됩니다.
소재 종류와 두께, 도면이나 3D 모델, 작업이 필요한 구간
용접부, 절단면·베벨 각도, 표면 마감 등 합격 기준과 대표 샘플
품종과 생산량, 기존 지그·공정 장비, 집진이나 흄 배출 여건
START A PROJECT
생산 공정과 요구사항을 확인하여 적합한 시스템 구성 방향을 검토합니다.