MITSUBISHI ELECTRIC
산업용 로봇
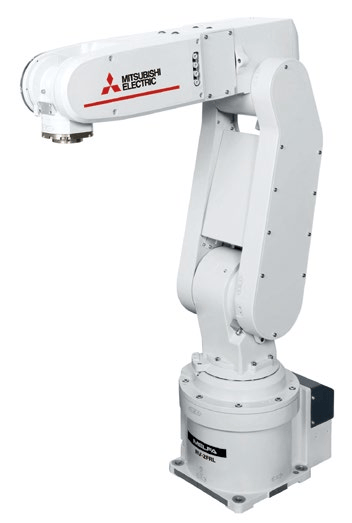
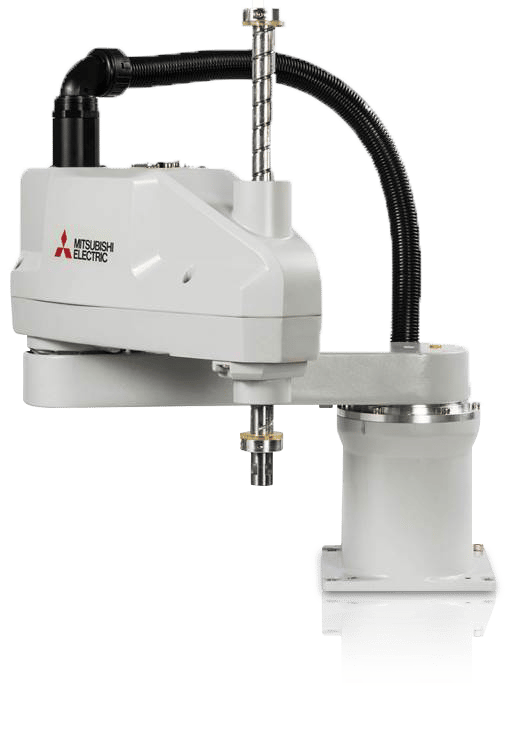
RH-3CH / RH-6CH
- 최대 작업반경
- 400 / 600 / 700 mm
- XY 반복정밀도
- RH-3CH ±0.01 mm / RH-6CH ±0.02 mm
- 구조
- 4축 SCARA
가격·공급 가능 여부·납기는 정확한 형번 확인 후 안내합니다.
PRODUCT OVERVIEW
RH-3CH / RH-6CH 제품 소개
평면 이송과 수직 조립에 쓰는 4축 SCARA 로봇입니다. Sxx 형번에 따라 도달 반경과 공구 조건을 검토합니다.
PRODUCT FEATURES
제품의 특장점과 구성
01수평 이송은 J1·J2축, 수직 삽입은 J3축, 공구 회전은 J4축으로 수행합니다.
수평 이송·수직 접근·툴 방향을 나눠 제어
수평 관절로 다음 지그 위까지 이동한 뒤 수직축으로 내려가고, 회전축으로 공구 방향을 맞춥니다. 제조사 사이클은 지정 경로와 하중으로 잰 값이므로 실제 경로의 이송·정착 시간은 따로 계산합니다.
기능 확인 자료 · Mitsubishi Electric · RH-3CH/RH-6CH Special Specifications Manual · BFP-A3447
- J1·J2 XY 이동
- J3 Z축
- J4 공구 회전
- 최대 작업반경
- 400 / 600 / 700 mm
- XY 반복정밀도
- RH-3CH ±0.01 mm / RH-6CH ±0.02 mm
- 구조
- 4축 SCARA
SPECIFICATIONS & SELECTION
주요 사양과 선정 기준
수치와 함께 적용 모델·단위·사용 조건을 확인해 주세요.
제조사 성능 사양
열이 많은 표는 좌우로 밀어 나머지 사양을 볼 수 있습니다.
| 형번 | 반경 (mm) | XY 반복정밀도 (mm) | XY 최고속도 (mm/s) | 기준 사이클 (s) |
|---|---|---|---|---|
| RH-3CH4018-Sxx | 400 | ±0.01 | 7,200 | 0.44 |
| RH-6CH6020-Sxx | 600 | ±0.02 | 7,800 | 0.41 |
| RH-6CH7020-Sxx | 700 | ±0.02 | 7,800 | 0.43 |
성능 수치 읽는 법
제조사 특별 사양서에 실린 Sxx 모델 기준입니다. 사이클 수치는 MvTune2 고속 모드에서 수평 300 mm·수직 25 mm의 기준 경로를 적용했으며 시험 하중은 세부 주문 코드별로 1 kg 또는 2 kg입니다.
- 가반하중과 손목 부하
- 공작물, 그리퍼, 어댑터의 합산 질량을 계산합니다. 같은 질량이라도 무게중심이 플랜지에서 멀어지면 손목 모멘트와 관성이 커지므로 제조사의 부하 선도와 대조합니다.
- 작업반경과 사이클
- 최대 작업반경은 도달 한계입니다. 공정에서는 공구 끝점의 자세, 진입·후퇴 경로, 축 한계와 간섭을 함께 확인합니다. 반복정밀도는 같은 위치로 돌아오는 편차이고, 실제 사이클은 이동 거리와 부하에 따라 달라집니다.
성능 사양 기준 · Mitsubishi Electric FA · RH-3CH/RH-6CH Special Specifications Manual BFP-A3447
| 항목 | 사양 |
|---|---|
| 구조 | 4축 SCARA |
| 최대 작업반경 | 400 / 600 / 700 mm |
| XY 반복정밀도 | RH-3CH ±0.01 mm / RH-6CH ±0.02 mm |
확인 자료: Mitsubishi Electric · RH-3CH/RH-6CH Special Specifications Manual · BFP-A3447
선정 시 확인할 조건
- 가반하중에는 공작물뿐 아니라 그리퍼·툴·어댑터를 포함합니다. 손목 허용 모멘트·관성, 실제 자세의 작업영역과 간섭을 함께 검토합니다.
- 주변 장치의 인터록과 안전 회로를 설계하고, 로봇·컨트롤러·케이블의 호환 및 설치 조건을 확인합니다.
DOWNLOAD CENTER
자료실
제조사가 제공하는 카탈로그, 매뉴얼 및 2D·3D 도면입니다.
자료를 불러오는 중입니다…
EXPLORE PRODUCTS
함께 살펴볼 제품