HD HYUNDAI ROBOTICS
산업용 로봇
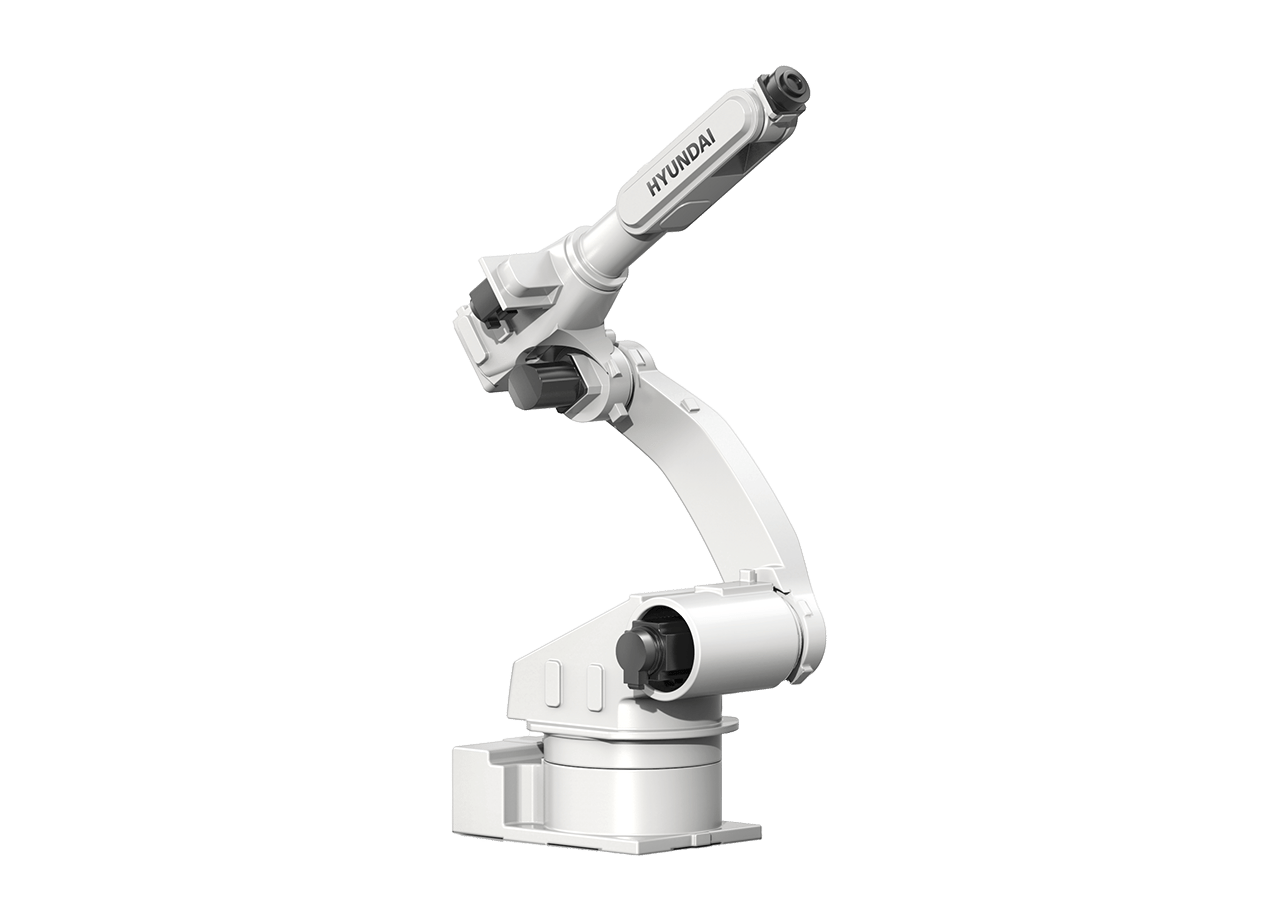
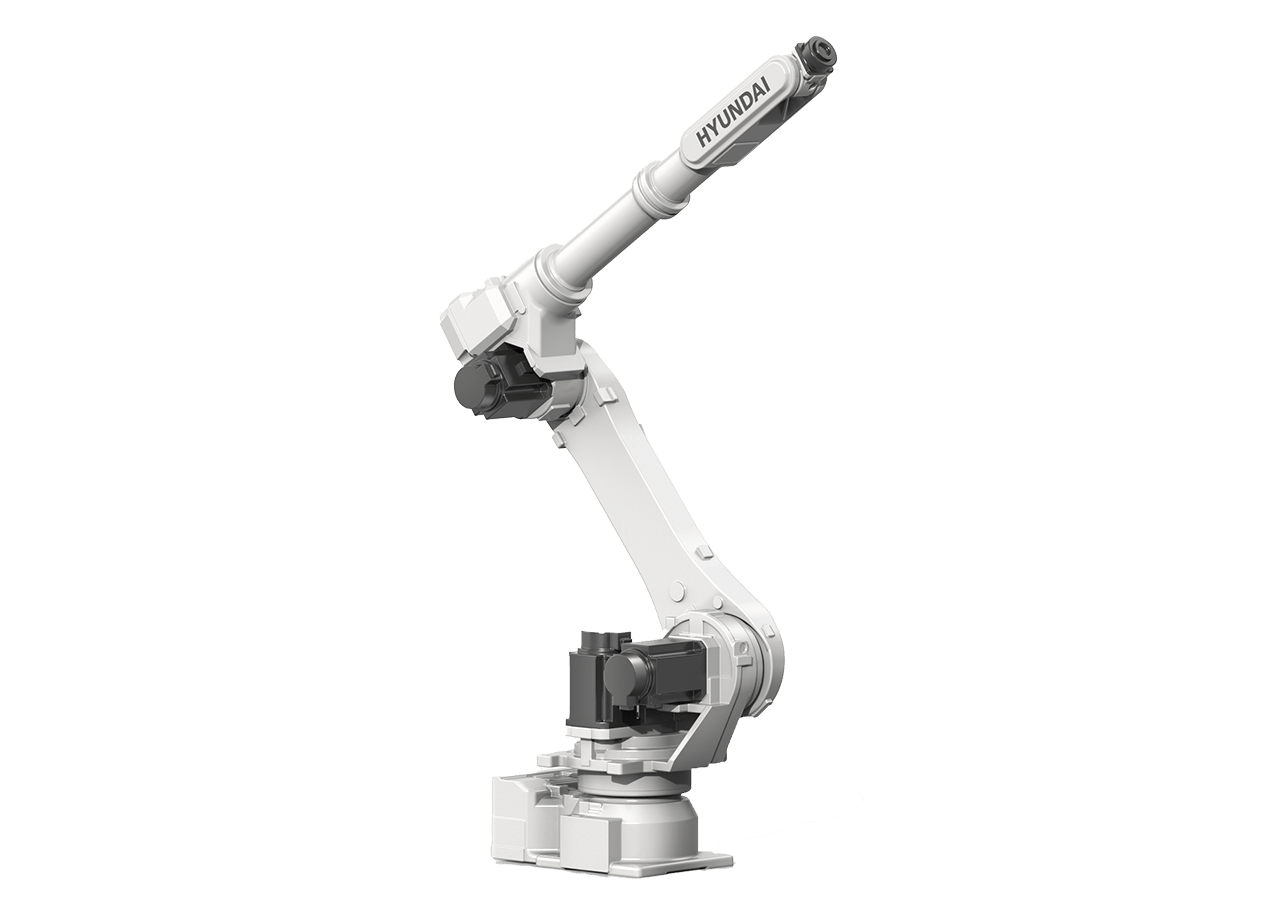
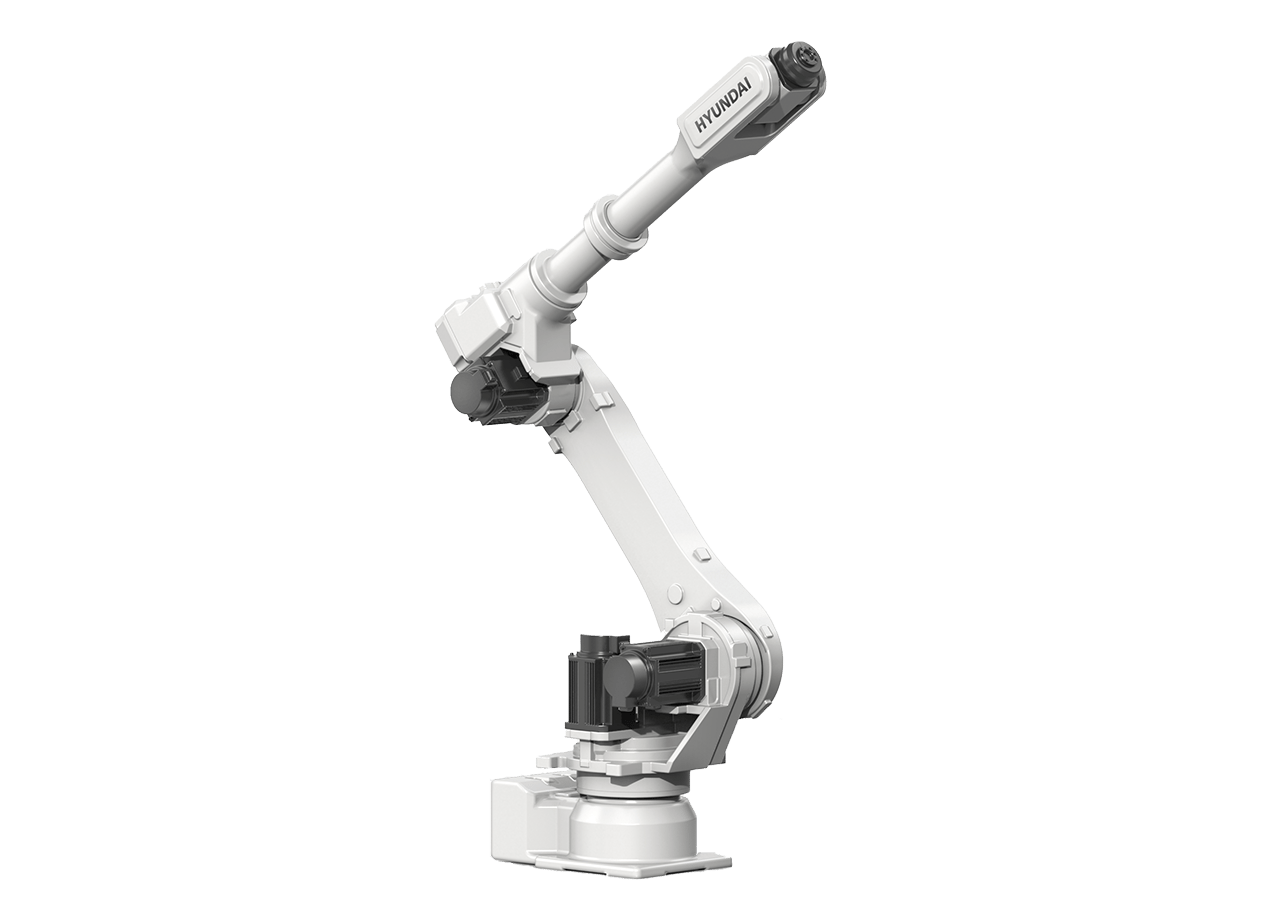
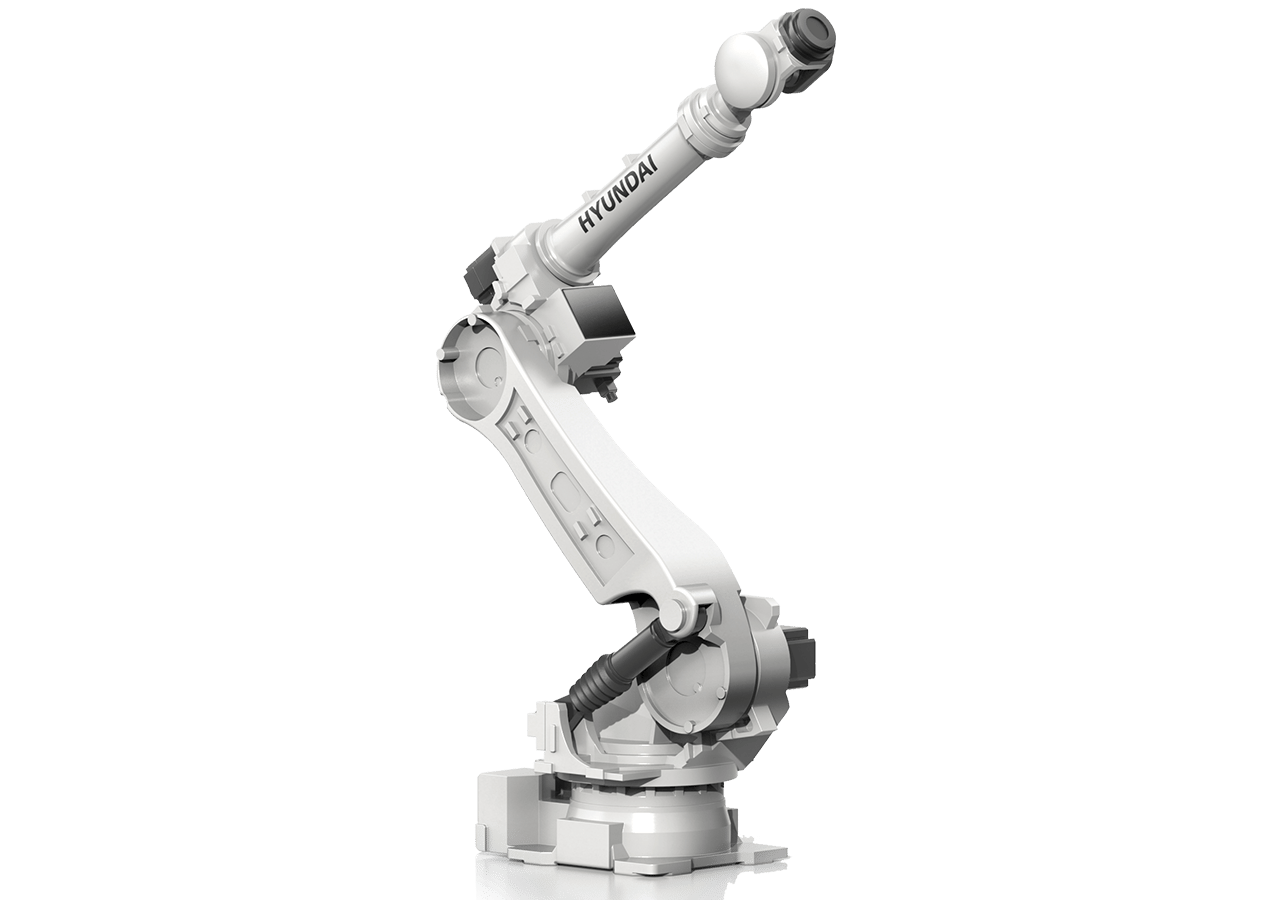
HS220
- 가반하중
- 220 kg
- 최대 작업반경
- 2,666 mm
- 반복정밀도
- ±0.04 mm
- 대응 컨트롤러
- Hi7-N00-00, Hi6-N00-00, Hi5a-S00, S10
가격·공급 가능 여부·납기는 정확한 형번 확인 후 안내합니다.
PRODUCT OVERVIEW
HS220 제품 소개
중량 부품의 이송과 공정 간 핸들링에 검토하는 6축 로봇입니다.
PRODUCT FEATURES
제품의 특장점과 구성
01로봇 본체와 주변 장치의 역할을 나눠 공정에 맞는 툴과 동작을 구성합니다.
02제조사 현재 제품명: HDR220-26(HS220)
220 kg급 용접 건이나 툴의 자세 제어
공구를 회전시킬 때 무게중심이 플랜지에서 멀수록 손목 모멘트가 커집니다. 실제 건의 질량과 무게중심을 기준으로 배치와 자세를 정하고 2,666 mm 작업반경 안에서 접근을 확인합니다.
기능 확인 자료 · HD Hyundai Robotics · 제품 사양표
- 건·공구 무게중심
- HS220 손목
- 지그 작업점
- 가반하중
- 220 kg
- 최대 작업반경
- 2,666 mm
- 반복정밀도
- ±0.04 mm
SPECIFICATIONS & SELECTION
주요 사양과 선정 기준
수치와 함께 적용 모델·단위·사용 조건을 확인해 주세요.
제조사 성능 사양
| 축 | 동작 범위 (°) | 최고속도 (°/s) |
|---|---|---|
| S · 선회 | ±180 | 120 |
| H · 수평 | +155 ~ +10 | 105 |
| V · 수직 | +190 ~ -80 | 110 |
| R2 · 손목 회전 | ±360 | 145 |
| B · 손목 굽힘 | ±128 | 145 |
| R1 · 손목 비틀림 | ±360 | 220 |
| 항목 | 사양 |
|---|---|
| R2 / B / R1 허용 토크 | 145 / 145 / 79 kgf·m |
| 주위 온도 | 0 ~ 45 °C |
성능 수치 읽는 법
제조사 표의 HDR220-26(HS220)는 가반하중 220 kg, 최대 작업반경 2,666 mm입니다. 설비 접근은 S·H·V축의 범위에서 검토하고, 공구 자세를 바꾸는 구간은 R2·B·R1축의 한계와 손목 허용 토크를 함께 확인합니다. 축별 최대 속도는 개별 축 값이므로 여러 축이 동시에 움직이는 실제 공정의 사이클과 구분합니다.
- 가반하중과 손목 부하
- 공작물, 그리퍼, 어댑터의 합산 질량을 계산합니다. 같은 질량이라도 무게중심이 플랜지에서 멀어지면 손목 모멘트와 관성이 커지므로 제조사의 부하 선도와 대조합니다.
- 작업반경과 사이클
- 최대 작업반경은 도달 한계입니다. 공정에서는 공구 끝점의 자세, 진입·후퇴 경로, 축 한계와 간섭을 함께 확인합니다. 반복정밀도는 같은 위치로 돌아오는 편차이고, 실제 사이클은 이동 거리와 부하에 따라 달라집니다.
성능 사양 기준 · HD Hyundai Robotics · Industrial Robot Detailed Specifications
| 항목 | 사양 |
|---|---|
| 기본 사양 | |
| 가반하중 | 220 kg |
| 최대 작업반경 | 2,666 mm |
| 축 수 | 6 |
| 반복정밀도 | ±0.04 mm |
| 본체 질량 | 955 kg |
| 대응 컨트롤러 | Hi7-N00-00, Hi6-N00-00, Hi5a-S00, S10 |
| 구조 | Articulated |
| 구동 방식 | AC Servo |
| 축별 동작범위 | |
| J1 동작범위 | ±180° |
| J2 동작범위 | +155 ~ +10° |
| J3 동작범위 | +190 ~ -80° |
| J4 동작범위 | ±360° |
| J5 동작범위 | ±128° |
| J6 동작범위 | ±360° |
| 축별 최대 속도 | |
| J1 최고속도 | 120°/s |
| J2 최고속도 | 105°/s |
| J3 최고속도 | 110°/s |
| J4 최고속도 | 145°/s |
| J5 최고속도 | 145°/s |
| J6 최고속도 | 220°/s |
| 손목 허용토크 | |
| 손목 R2 허용토크 | 145 kgf·m |
| 손목 B 허용토크 | 145 kgf·m |
| 손목 R1 허용토크 | 79 kgf·m |
| 설치·운전 조건 | |
| 설치 방식 | Floor |
| 주위 온도 | 0 ~ 45 °C |
표시 사양은 제조사가 제공하는 해당 제품 자료 기준입니다. 구형 형번의 공급·교체 가능 여부는 별도 확인합니다.
확인 자료: HD Hyundai Robotics · 제품 사양표 · 확인일 2026-10-27
선정 시 확인할 조건
- 가반하중에는 공작물뿐 아니라 그리퍼·툴·어댑터를 포함합니다. 손목 허용 모멘트·관성, 실제 자세의 작업영역과 간섭을 함께 검토합니다.
- 주변 장치의 인터록과 안전 회로를 설계하고, 로봇·컨트롤러·케이블의 호환 및 설치 조건을 확인합니다.
DOWNLOAD CENTER
자료실
제조사가 제공하는 카탈로그, 매뉴얼 및 2D·3D 도면입니다.
자료를 불러오는 중입니다…
EXPLORE PRODUCTS
함께 살펴볼 제품